Showing posts with label Elektronika. Show all posts

Sunday, December 27, 2015

Mengakses IC Driver Motor L293D

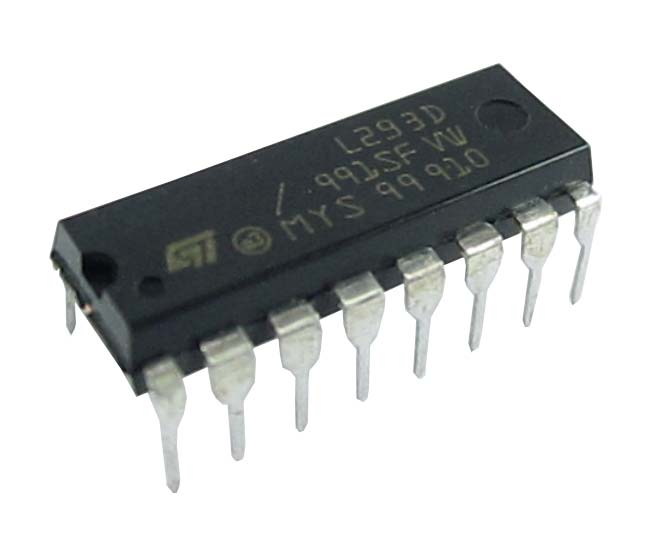
IC L293D adalah IC yang didesain khusus sebagai driver motor DC dan dapat dikendalikan dengan memberikan Pulse Width Modulation (PWM). Dalam IC L293D terdiri dari 4 buah driver motor DC yang berdiri sendiri sendiri dengan kemampuan mengalirkan arus 1 Ampere tiap drivernya. Sehingga dapat digunakan untuk membuat driver H-bridge untuk 2 buah motor DC. Maksud dari H-bridge disini yaitu kita dapat mengendalikan arah putar dari motor DC Clockwise (CW) atau Counter Clock Wise (CCW).

Konstruksi pin driver motor DC IC l293D adalah sebagai berikut.


Fungsi Pin pada IC L293D
  • ·         Enable 1.2, vcc 1 dan enable 3.4 diberi tegangan 5V.
  • ·         Vcc 2 dihubungkan dengan tegangan yang ingin dimasukan pada motor. Semakin besar tegangan yang masuk semakin cepat motor (sesuaikan sepsifikasi motor).
  • ·         Input 1, 2 , 3 dan 4 disambungkan dengan pin PWM dari Arduino.
  • ·         Output 1, 2, 3 , dan 4 disambungkan dengan motor DC sesusai kebutuhan.
  • ·         GND saling terhubung dengan GND lainnya.


Rangkaian l293D


Listing program
int motor_kiri[] = {13, 12};
int motor_kanan[] = {11, 10};

void setup() {
Serial.begin(9600);
//Motor
int i;
  for(i = 0; i < 2; i++){
  pinMode(motor_kiri[i], OUTPUT);
  pinMode(motor_kanan[i], OUTPUT);
  }
}

void loop() {
  maju();
  delay(1000);
  mundur();
  delay(1000);
  belok_kanan();
  delay(1000);
  belok_kiri();
  delay(1000);
  berhenti();
  delay(1000);
  }
 
  void berhenti(){
  digitalWrite(motor_kiri[0], LOW);
  digitalWrite(motor_kiri[1], LOW);
  digitalWrite(motor_kanan[0], LOW);
  digitalWrite(motor_kanan[1], LOW);
  }
 
  void maju(){
  digitalWrite(motor_kiri[0], HIGH);
  digitalWrite(motor_kiri[1], LOW);
  digitalWrite(motor_kanan[0], HIGH);
  digitalWrite(motor_kanan[1], LOW);
  }
 
  void mundur(){
  digitalWrite(motor_kiri[0], LOW);
  digitalWrite(motor_kiri[1], HIGH);
  digitalWrite(motor_kanan[0], LOW);
  digitalWrite(motor_kanan[1], HIGH);
  }
 
  void belok_kiri(){
  digitalWrite(motor_kiri[0], LOW);
  digitalWrite(motor_kiri[1], HIGH);
  digitalWrite(motor_kanan[0], HIGH);
  digitalWrite(motor_kanan[1], LOW);
  }
 
  void belok_kanan(){
  digitalWrite(motor_kiri[0], HIGH);
  digitalWrite(motor_kiri[1], LOW);
  digitalWrite(motor_kanan[0], LOW);
  digitalWrite(motor_kanan[1], HIGH);
  }

                Didalam listing program mengaktifkan PWM Arduino dengan ic L293D. Pada bagian fungsi terdapat LOW atau HIGH. Itu adalah fungsi mendeklarasikan bahwa pin tersebut diberi nilai HIGH. Karena dalam ic l293D terdapat 4 driver motor namun apabila ingin dibuat h-bridge hanya bias mengendalikan 2 motor. Jadi apabila motor kiri [0] LOW dan motor kiri [1] HIGH maka motor kiri akan bergerak mundur. Hal tersebut ditentukan dari konfigurasi pemasangan motor dengan output ic l293D. apabila tidak mundur sambunganmu ada yang salah atau kodinganmu konfigurasi pin nya salah. Saya berikan listing program ini untuk dipahami agar kita semua dapat belajar bersama. Jangan Cuma kopas yaaa weheheh. Kalo ada yang gak paham komen aja dibawah insya Allah saya jawab J semangat belajar!!

Saturday, December 26, 2015

Mengakses Sensor Jarak HC-SR04

HC-SR04 adalah sensor pengukuran jarak menggunakan ultrasonik. Sensor ini memiliki kinerja yang cukup baik dalam mendeteksi jarak, dengan tingkat akurasi cukup tinggi dan stabil. Not bad lah untuk senor jarak dengan harga yang murah heheh. Penggunaan dari sensor ini pun sangat mudah, misalnya pada Arduino cukup hubungkan keluaran dari modul sensor ini dengan pin masukan digital. Rumus yang digunakan pada sensor jarak adalah sebagai berikut:
Jarak = Kecepatan suara × waktu pantul/2

Spesifikasi Sensor HC-SR04
Catu Daya: 5V DC
Arus pada moda siaga: < 2mA
Konsumsi arus saat deteksi: 15 mA
Lebar sudut deteksi: ±15°
Jarak deteksi: akurat hingga 1 meter, dapat mendeteksi (namun kurang presisi) hingga jarak 4 meter
Resolusi : 3 mm (perhitungan dari faktor kecepatan rambat suara dan kecepatan MCU pada 16 MHz)
Dimensi: 45 x 20 x 15 mm

Berikut diagram waktu dari penggunaan sensor ini:


            Bangkitkan pulsa pendek sepanjang 10µS sebagi sinyal pemicu ke pin picu masukan dari modul ini untuk mulai pendeteksian (catat waktu saat ini), HC-SR04 akan memancarkan 8 siklus gelombang ultrasonik pada frekuensi 40 kHz. Saat gelombang suara ini menabrak objek atau apapun yang ada didepannya gelombang akan dipantulkan kembali dan diterima oleh detector. yang kemudian membangkitkan sinyal deteksi di pin keluaran modul. Lama selang waktu antara pengiriman signal hingga pendeteksian sinyal pantulan adalah waktu yang ditempuh gelombang suara, berarti sepanjang dua kali jarak antara sensor dan objek yang terdeteksi kerena sinyal pergi dan pulang.

Berikut contoh antara Arduino Uno dengan modul sensor jarak ultrasonik HC-SR04:


Berikut listing programnya:


Pada program dilakukan aktivasi dari pengirim sinyal dan penerima sinyal yang merambat melalui udara. Kemudian dimasukan rumus nya pada (jarak). Hasil data akan ditampilkan pada serial monitor berupa jarak dengan satuan centimeter. Apabila jarak benda dari sensor kurang dari 0cm atau lebih dari 200cm maka serial monitor akan menampilkan “out of range”. Apakah ada yang bertanya “kak itu 29.1 dari mana ya?” ya nilai itu didapat dari perhitungan dengan mengkonversi nilai baca sensor dengan jarak sebenarnya. Jadi nilai baca sensor dalam bentuk bit dan kemudian diberi perhitungan dengan beberapa percobaan dan dicari persamaan. Kemudian didapat hasil sebagai berikut. Untuk penjelasan lebih detail akan saya bahas dalam sensor dan transduser. Selamat belajar dan selamat berkreasi :)


Baterai Lithium Polimer

Baterai adalah obyek kimia penyimpan arus listrik. Baterai tidak seratus persen efisien, beberapa energi hilang seperti panas dari reaksi kimia, selama charging dan discharging. Charging adalah saat energi listrik diberikan kepada baterai, discharging adalah pada saat energi listrik diambil dari baterai. Baterai adalah sumber tegangan portable yang murah dan ringan. Nah disini saya akan membahas tentang baterai yang biasa saya gunakan untuk membuat perangkat elektronik yaitu baterai lithium polimer. Batereai dipilih sesuai kebutuhan dari perangkat yang ingin anda buat. Berikut adalah bagian spesifikasi yang ada pada baterai:
1.      Capacity (mAh)
Kapasitas yang tertera di batre mAh(Miliamp/hour) merupakan nilai dari kapasistas baterai tersebut. Semakin besar mAh semakin besar pula kapasitas batre tersebut. Biasanya ukuran baterai akan besar apabila kapasitasnya besar. Baterai dengan ukuran 1000mAh dapat digunakan selama 1 jam dengan konstan menyuplai arus 1000 miliampere. Namun apabila menyuplai arus 2000mAh maka hanya dapat digunakan setengah jam.
2.      Discharge (C)
Discharge merupakan jumlah daya yang dapat dikeluarkan baterai dan mengalikan dengan kapasitas baterai. Misal discharge bateraimu 40C dengan kapasitas 3000mAh maka arus maksimal yang dapat dikeluarkan 40x3000 = 120.000mA atau 120Ampere. Arus yang tinggi seperti ini biasanya digunakan pada robot maupun Unmanned Aerial Vehicle (UAV).
3.      Voltage (s)
Pada baterai terdapat tulisan 3s atau 4s. Maksud dari s pada baterai tersebut adalah sel. Baterai memiliki jumlah sel yang berbeda, 3s berarti jumlah sel pada baterai tersebut adalah 3. Setiap sel memiliki tegangan tertentu, apabila kapasitas sel baterai tersebut kosong maka tegangannya 3.7v sedangkan kapasitasal sel baterai tersebut penuh tegangannya 4.2v. Misal baterai memiliki spesifikasi 5s maka apabila kapasitasnya penuh tegangan didalam baterai adalah 5x4.2v = 21v. Jangan sampai tegangan bateraimu dibawah 3.7 per selnya karena baterai akan rusak dan ukuran dari baterai tersebut akan semakin besar yang biasa teman saya bilang “baterai nya hamil” hahaha just kidding. Oh ya untuk menjagaa bateraimu agar tetap awet dan tidak hamil apabila baterai tidak dipakai dalam waktu lama discharge bateraimu setengah dari kapasitas. Misal bateraimu 3s maka tegangan penuh 12.6v dan tegangan kosong 11.1v maka tegangan disimpan = tegangan penuh – ((tegangan penuh – tegangan kosong)/2) dan ini contohnya 12.6 – ((12.6v – 11.1v)/2) = 11.85v. ini tips buat kamu yang gak pengen baterai mu hamil saya dapet Ilmu ini dari orang yang udah lumayan jago hehehe mau diikutin boleh engga juga boleh = Sunnah =))

Cara mengecek tegangan pada baterai biasanya menggunakan lippo checker ataupun multimeter. Kalo pake lippo checker mah gampang tinggal sambungin connector putih pada lippo checker nilai tegangan akan keluar. Apabila menggunakan multimeter pastikan probe positif dan negatif tidak terhubung karena akan akan membuat baterai short atau meledak. Beware ini biasa terjadi apabila kamu sedang mengantuk. INGAT jangan sampai terbalik ya guys untuk lebih amannya  gunakan connector seperti XT60 atau JST sesuai kebutuhanmu agar kamu dan robotmu sehat sentosa hehehe XD. Semangat belajar CMIIMW~